登录社区云,与社区用户共同成长
邀请您加入社区
手势识别技术尽管已经在过去十多年间有了长足的发展,但是在手势识别上依然存在很多的挑战。首先,手不是一个刚体目标,而是一个拥有20个自由度(DOF)铰链型的目标,因而,手势是很灵活和多变的,这意味着,同一个人在不同的时间和环境下,手势都会不一样;其次,动态手势的手部动作是一直在变化的,这导致手的动作速度一直在连续变化,不容易捕捉;再者,有时候,负样本会跟待识别的正样本具有很高的相似度,从而导致识别精
本文介绍了构建企业SQL问答Agent的完整流程,包括:1)安装依赖项和初始化LLM;2)设置SQLite数据库并获取表结构;3)使用预构建Agent进行SQL查询处理;4)自定义Agent实现更精确的控制。关键技术点包括:通过LangChain工具包获取数据库元数据,系统提示约束查询行为,以及分步执行流程(获取表→确定相关表→提取结构→生成查询→校验→执行→修正)。文章还演示了从预构建Agent
《人工智能范式演进:从数据驱动到知识与数据融合》摘要 人工智能经历了从连接主义到深度学习的范式转变,数据驱动方法在图像识别、自然语言处理等领域取得突破,但面临数据依赖性强和可解释性不足的挑战。知识驱动的人工智能通过形式化表示人类知识进行推理,却存在适应性和泛化能力局限。当前,数据与知识双驱动的人工智能成为新趋势,它融合两种范式的优势,提升系统性能的同时兼顾可解释性与伦理考量。本文将系统分析三种人工
文章摘要:近年来,"以人为中心"的AI开发理念兴起,"人智交互"(HAII)概念应运而生。研究者认为人智交互本质上是人机合作关系,类似人际交互。要实现和谐自然的人智交互,AI系统需要准确识别用户的生理心理状态(包括生理、情绪和认知状态),理解用户的情感、需求和意图。生理计算、情感计算和交互意图理解是三个关键研究领域:生理计算通过可穿戴设备监测生理反应;情感计
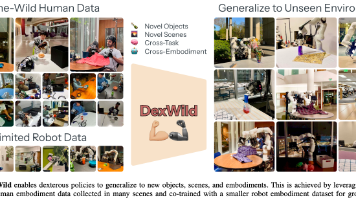
摘要: 卡内基梅隆大学提出的DexWild系统通过创新性数据采集与协同训练框架,解决了机器人灵巧操作在复杂环境中的泛化难题。其核心贡献包括: 便携式数据采集系统:无需校准的移动设备(单目摄像头+微型PC+传感器手套)高效收集人类交互数据,支持跨场景部署; 高保真追踪技术:动作捕捉手套与ArUco腕部标记结合,确保抗遮挡的精准手部动作记录; 人机协同训练:融合大规模人类数据(多样性)与小规模机器人数
问题解决者对问题的客观陈述的理解,通常由问题的给定条件/事实,目标和允许的操作三种成分构成。eg:就比如我们做数学题,读了题之后,我们理解了题目给的条件,事实和允许的操作,就对这个问题的客观陈述有了理解,就形成了这个问题的问题空间。问题都有一个起始状态,一个目标状态,很多个中间状态,问题求解就是如何利用操作从其实状态转移到目标状态。人类错误处理的过程eg:人们写word,处理文档,可以通过undo
穿越之灵脉重构师:重启天元代码——2.8 灵脉Debug | 对撞天命渡天劫时突然卡住,我在识海设置断点,发现问题出在 “三千年一遇的雷劫” 循环里。>我吐槽道:“原来系统把我识别成了‘调试模式下的测试修士’,现在每道雷都在等我手动步进,这可太坑了。” ——修真界的业余代码爱好者「泠峯」
本项目旨在开发一款基于 STM32 控制的自动平滑机器人,结合步进电机和陀螺仪传感器,实现对平衡机器人的精确控制。该机器人可以用于教育、科研、娱乐等多个领域,帮助用户了解自动控制、机器人运动学等相关知识。本项目的主要目标是设计并实现一款基于 STM32 的自动平滑机器人。项目的核心功能包括:实时数据采集:使用陀螺仪传感器(如 MPU6050)获取机器人的角速度和角度数据,实现对机器人的实时姿态监测
一、接口概念1、接口类型 - 人机交互接口 / 应用程序编程接口2、人机交互口的发展 - 命令行 -> 图形界面 -> 语言界面 -> 脑机3、应用程序编程接口的发展 - 本地 -> 远程 -> 自然语言接口二、AI 大模型缺陷与补救措施 - 函数调用 Function Calling 引入1、AI 大模型原理2、AI 大模型缺陷3、函数调用 Function Calling 引入4、" 真逻辑